2D/3D/图纸
返回首页
会员中心
功能菜单
联系我们
https://web.sjbb168.com/
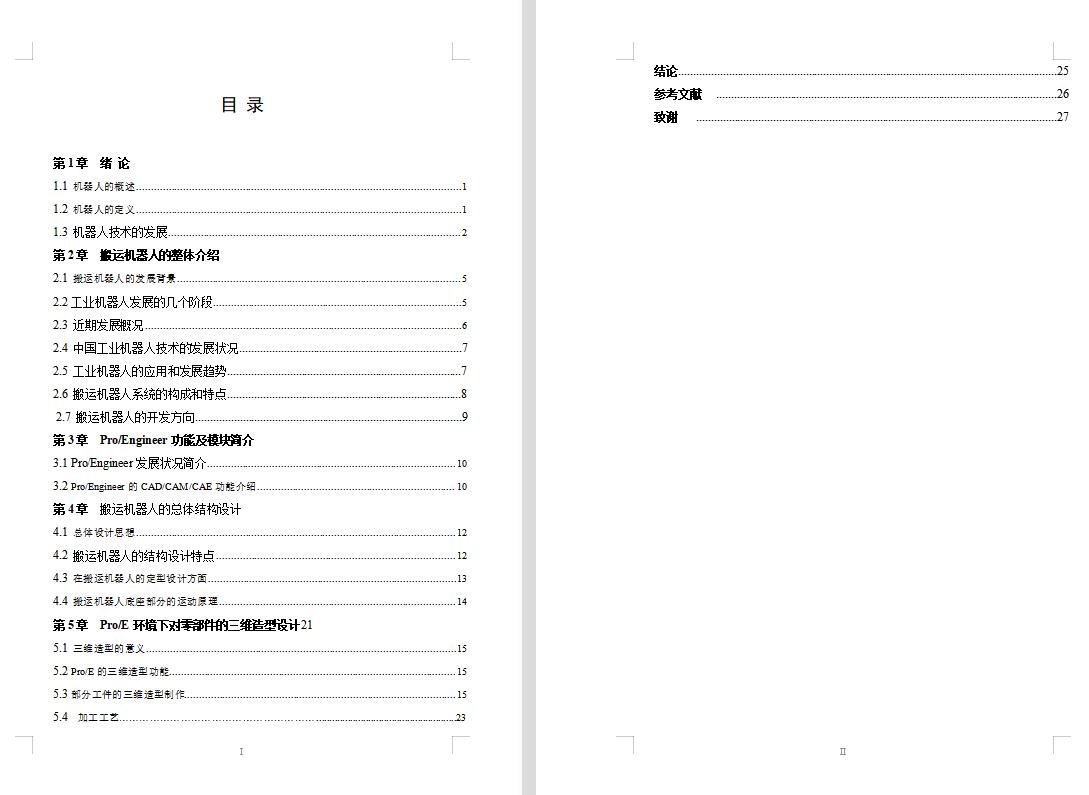
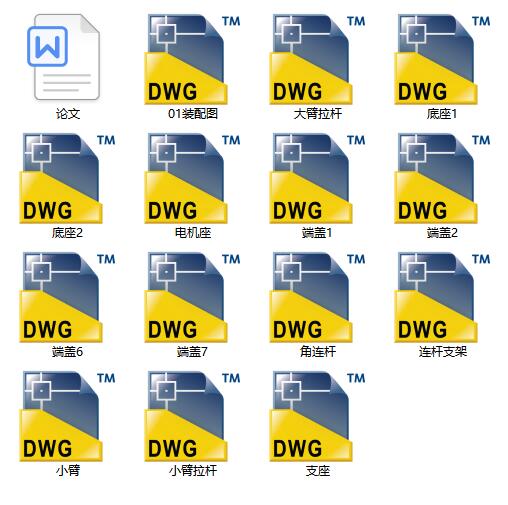
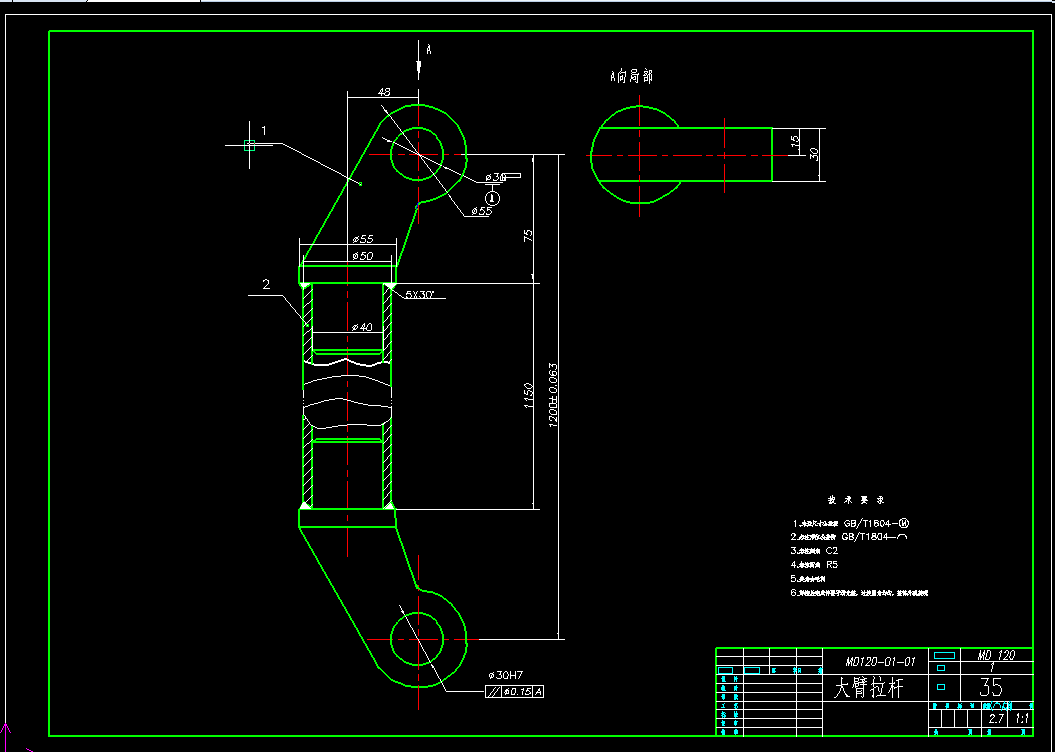
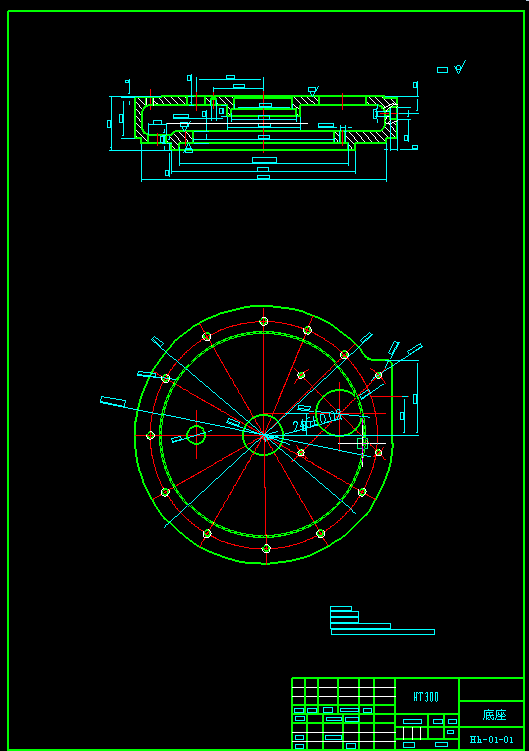
搬运机器人机械结构设计(论文+CAD图纸)
获取源文件
来源: 阅读:60
网站管理员
发布于 2026-04-09 10:30
查看主页
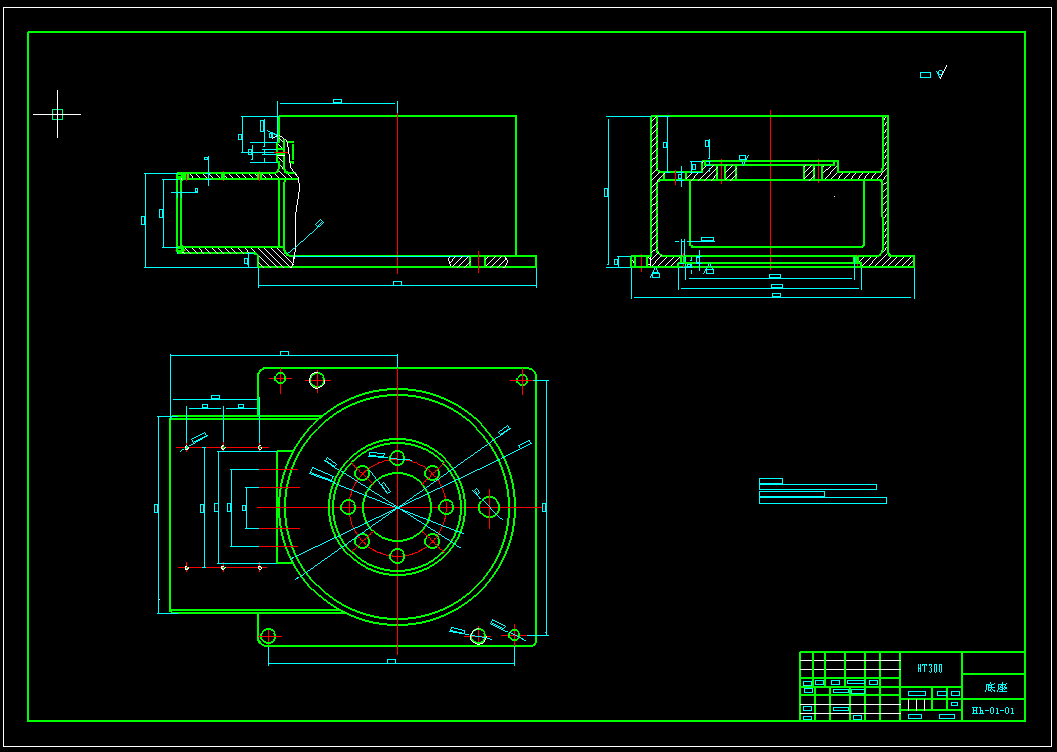
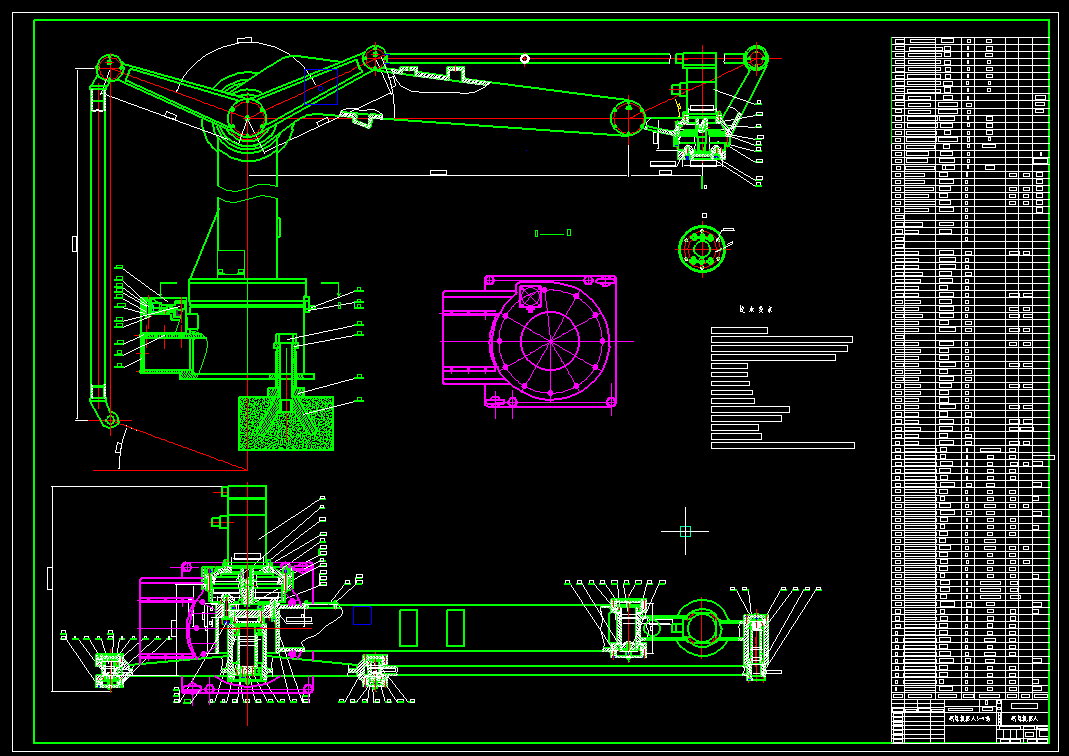
搬运机器人作为自动化物流体系的核心设备,其机械结构设计直接决定了作业效率与可靠性。通过模块化机械臂、高精度传动系统与自适应抓取装置的协同设计,搬运机器人可实现物料的高效抓取、精准定位与稳定搬运。机械臂采用轻量化铝合金框架,在保证结构强度的同时降低能耗;传动系统通过优化齿轮啮合角度与同步带张力,显著缩短了运动响应时间;抓取装置配备多自由度柔性夹爪,可适配不同形状与尺寸的物料,避免传统刚性夹具对物件的损伤。
在结构设计层面,搬运机器人需兼顾空间利用率与运动灵活性。其底部采用四轮差速驱动底盘,通过独立电机控制每个车轮的转速与转向,可实现原地旋转与狭窄通道内的灵活转向。机械臂与底盘的连接处设置旋转关节,使机械臂具备水平360°旋转能力,进一步拓展了作业范围。为提升结构稳定性,关键受力部位采用加厚钢板与三角形加强筋组合设计,并通过有限元分析验证了结构在满载状态下的抗变形能力。
搬运机器人的机械结构还需考虑长期运行的耐久性。传动部件选用高碳铬轴承钢,表面经渗碳淬火处理,硬度可达HRC58-62,有效延长了齿轮与轴承的使用寿命;同步带采用聚氨酯芯层与玻璃纤维增强层复合结构,抗拉伸强度提升30%以上,减少了因皮带松弛导致的传动误差。此外,所有运动部件均配备防尘罩与润滑油道,可降低粉尘侵入风险并实现自动润滑,显著减少了维护频次。
本文仅为简要介绍,详细内容请查阅附件。附件及本文所有内容仅供学习参考,实际应用时请结合自身情况独立设计与调整。
免责声明:本文为用户发表,不代表网站立场,仅供参考,不构成引导等用途。
2D/3D/图纸
相关推荐
板式换热器基础图
03/19
66
锥齿轮座零件机械加工工艺规程及钻、攻4-M8螺纹孔工装夹具设计
04/04
68
全喂入背负式水稻联合收割机割台设计(毕业论文+CAD图纸)
02/02
98
100MW换热器图纸
03/18
67
汽车转向节机加工工艺及钻铣夹具设计(说明书+CAD图纸)
02/02
88
首页
分类
购物车
消息
我的
想要更低价购买?
长按二维码,联系客服享优惠折扣
微信号:
yj99cn