收录软文
返回首页
会员中心
功能菜单
联系我们
https://web.sjbb168.com/
六足机器人整改
获取源文件
来源: 阅读:91
网站管理员
发布于 2026-01-07 23:59
查看主页
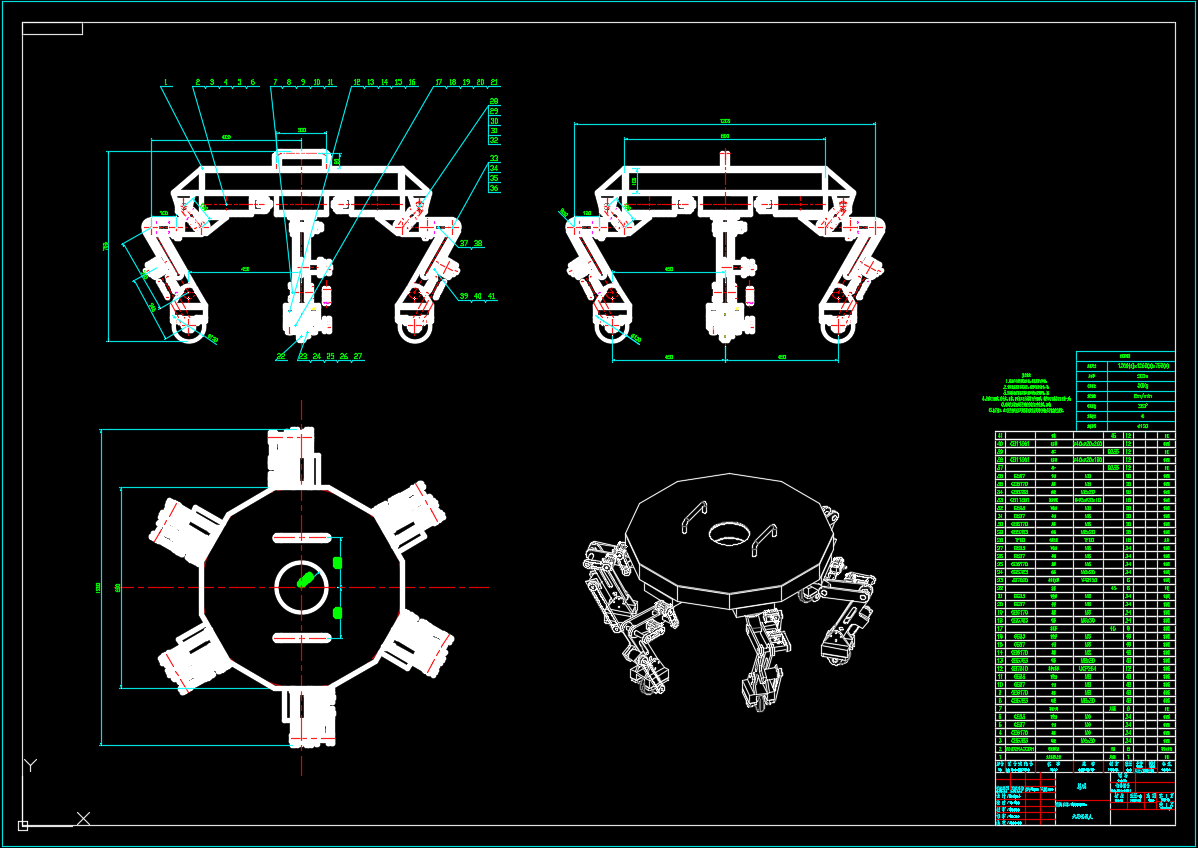
六足机器人整改聚焦提升运动性能与环境适应性,通过优化腿部结构布局,减少部件间的不必要干涉,让行走更平稳;同步调整步态规划逻辑,增强复杂地面的通过能力。配套的实用资料里有详细的整改思路和调整案例,方便直观了解整体方案。您所看到的图片均取自配套资源包,旨在为您提供直观、全面的内容概览,方便正式使用前进行了解和评估。请注意,资源包内的专业资料需在对应软件环境中打开,方可完整浏览、编辑或进一步使用。
免责声明:本文为用户发表,不代表网站立场,仅供参考,不构成引导等用途。
收录软文
相关推荐
YAB3504-制动踏板及传动装置
02/09
81
V-3104碱吸收循环罐
03/02
80
移动可伸缩带式输送机设计【设计说明书、9张CAD图纸、SW三维、STEP、开题报告、外文翻译】
02/05
73
500立方化水箱罐
03/02
69
汽车电控液压动力转向系统设计【说明书+4张CAD图纸】
02/04
80
首页
分类
购物车
消息
我的
想要更低价购买?
长按二维码,联系客服享优惠折扣
微信号:
yj99cn