机械设计资料
返回首页
会员中心
功能菜单
联系我们
https://web.sjbb168.com/
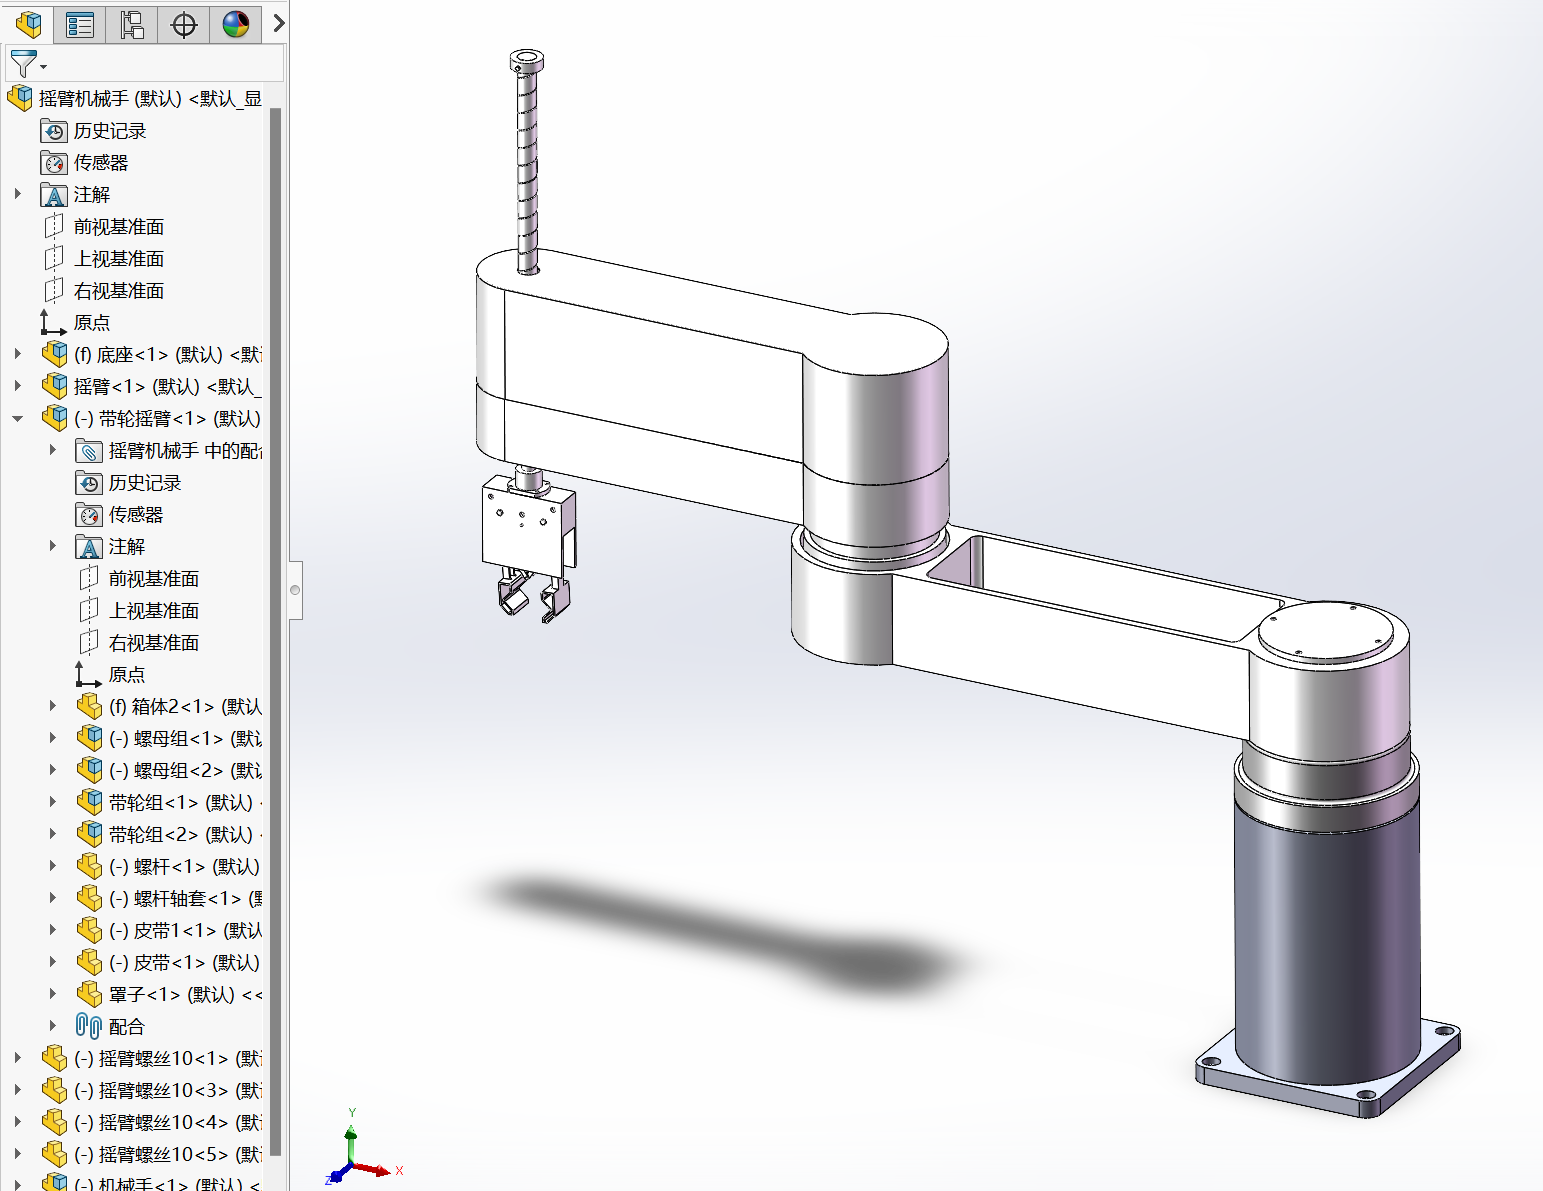
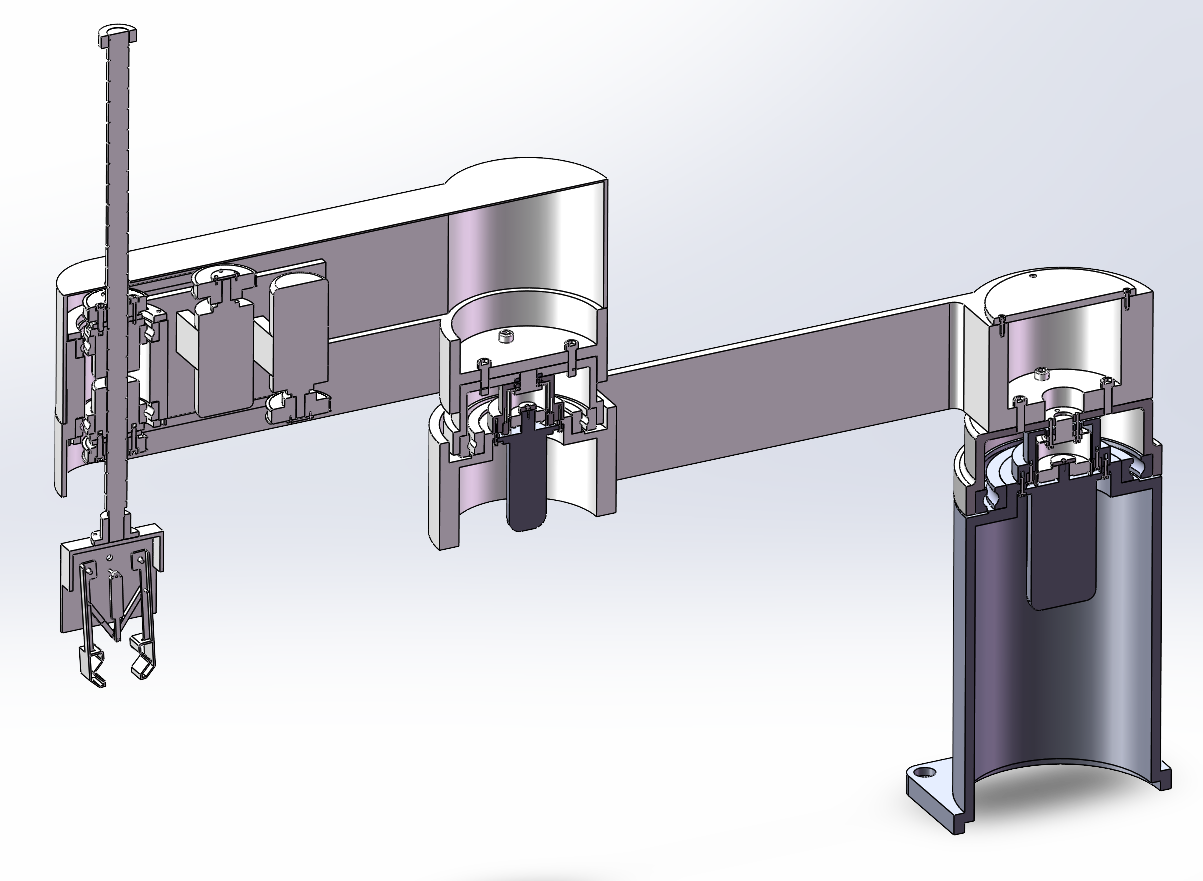
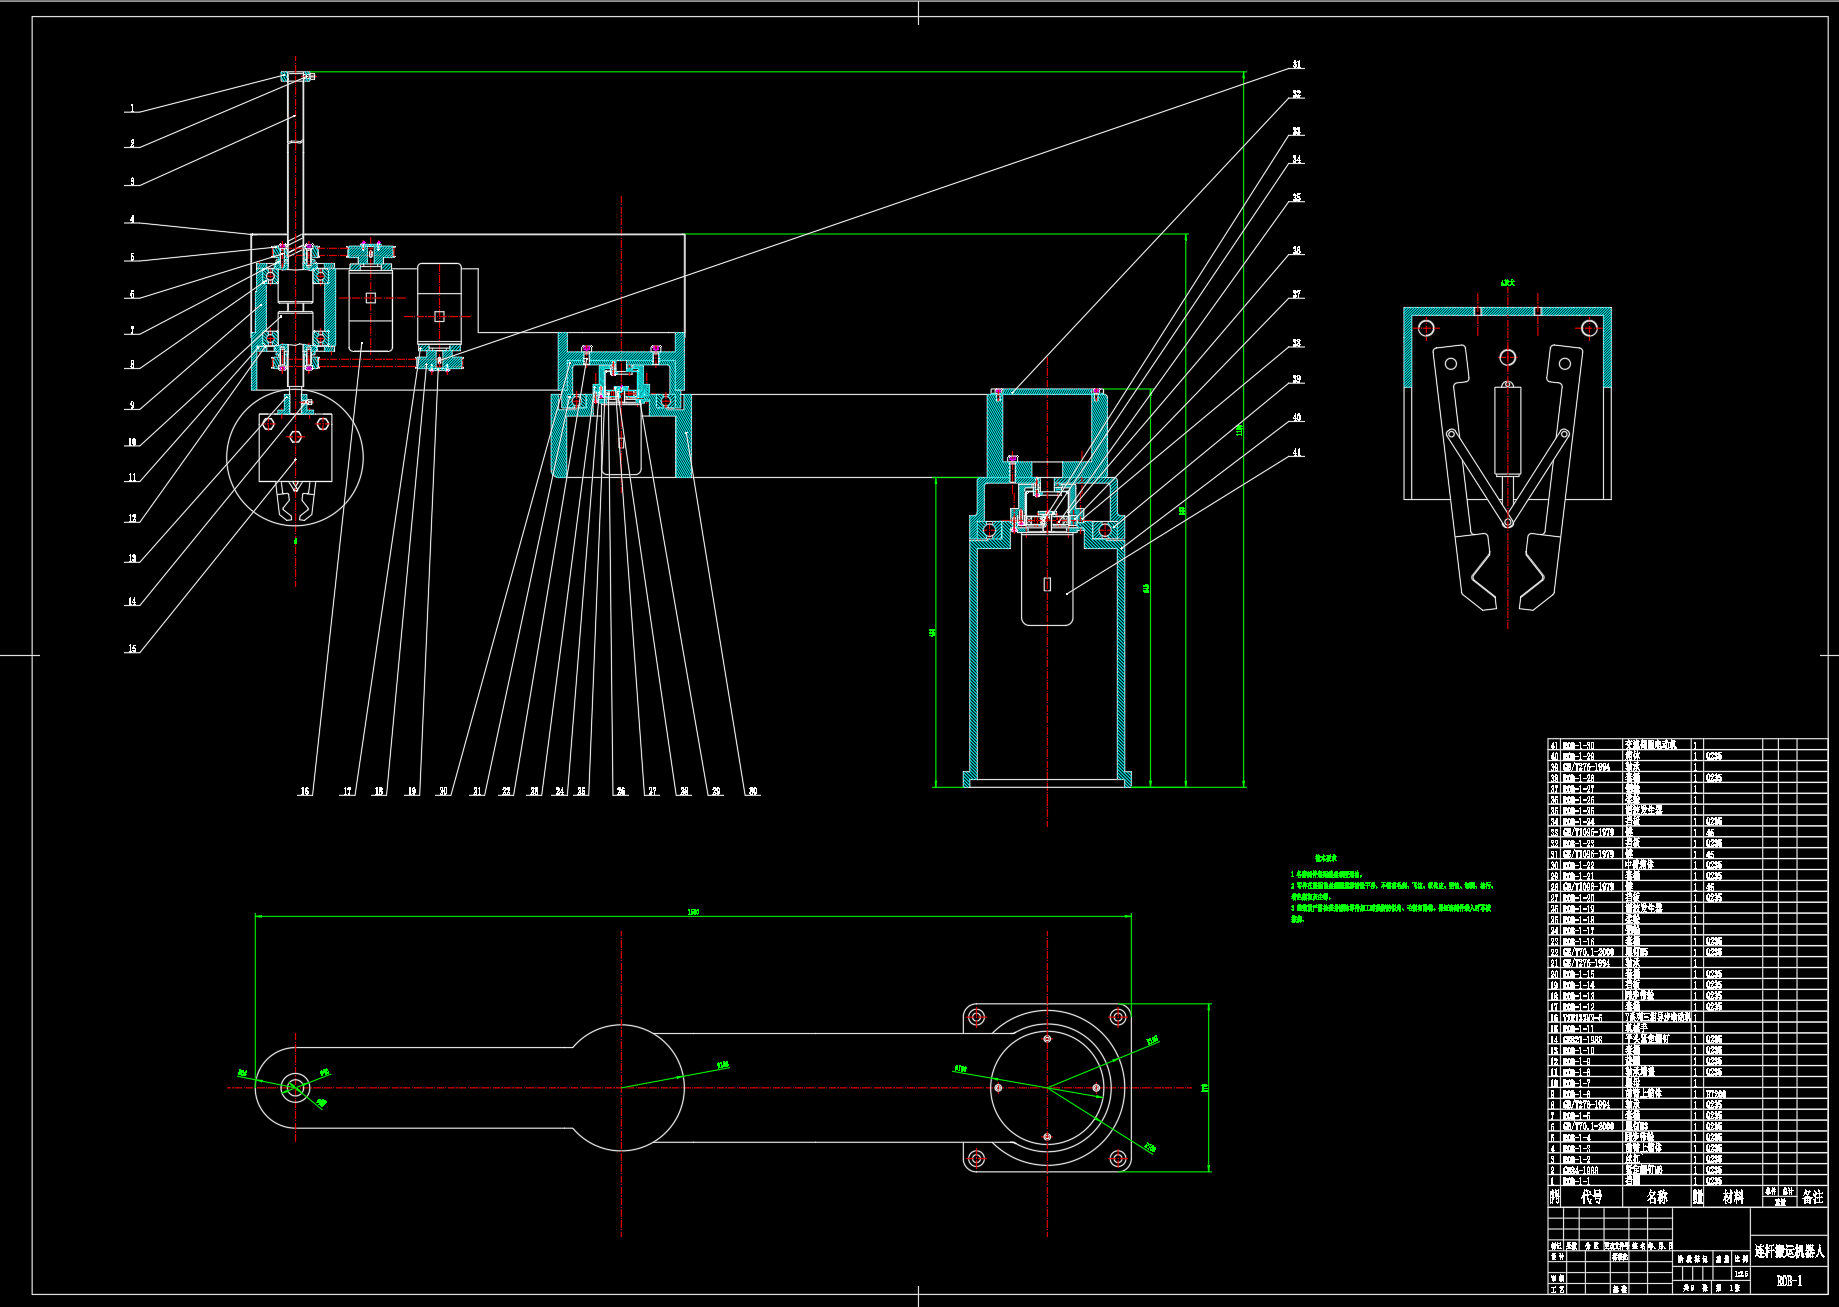
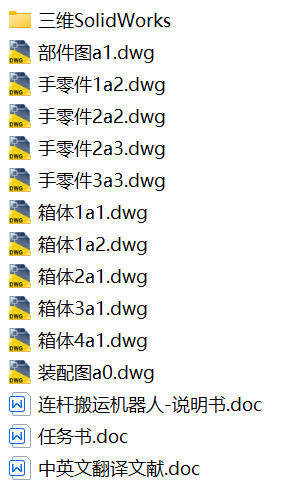
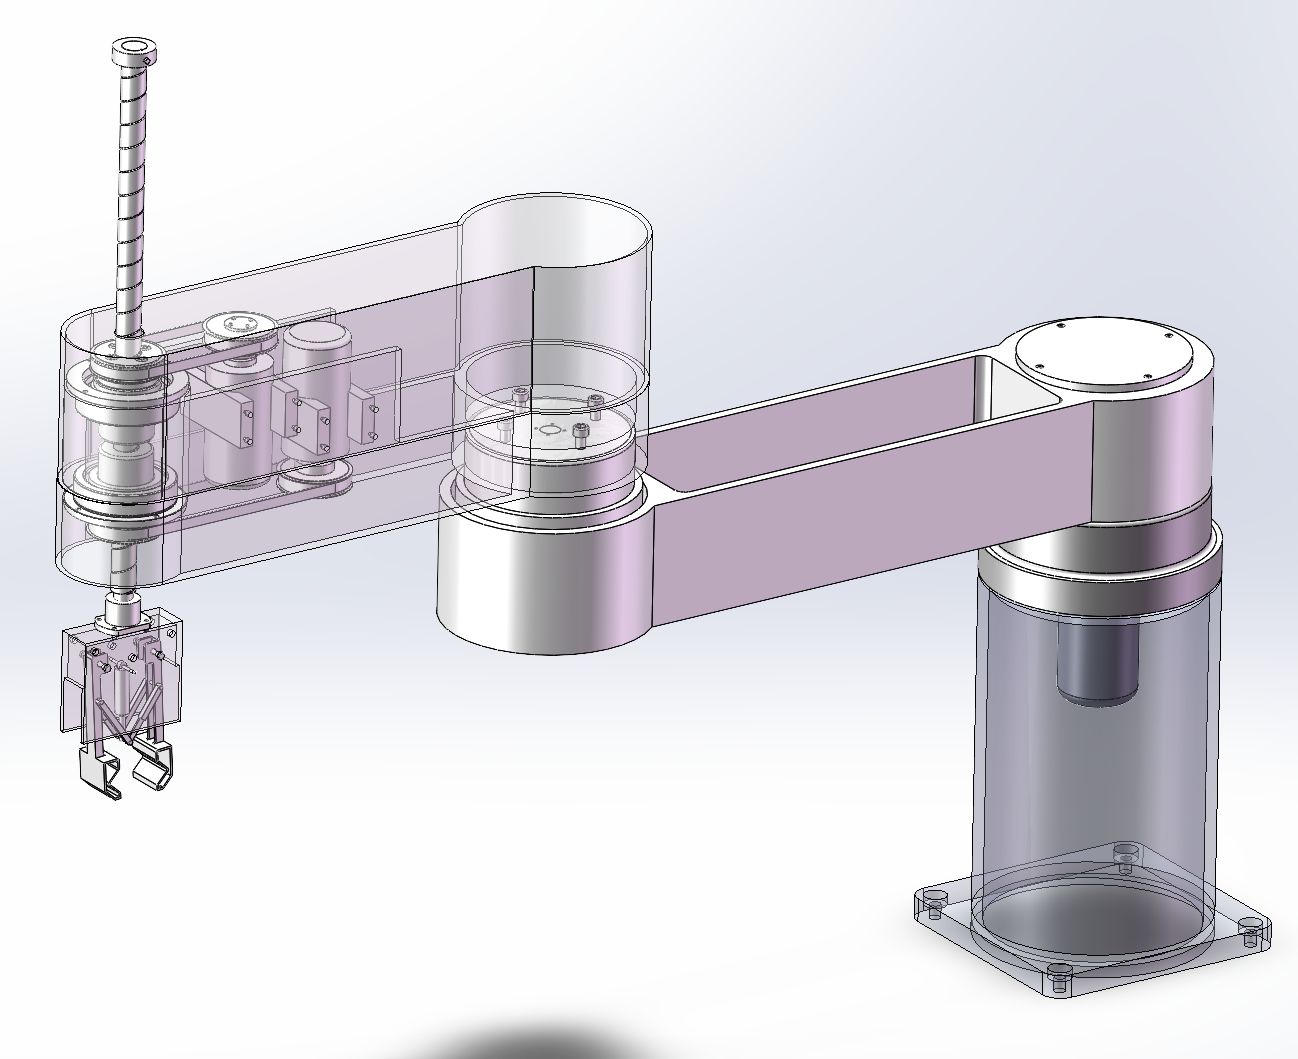
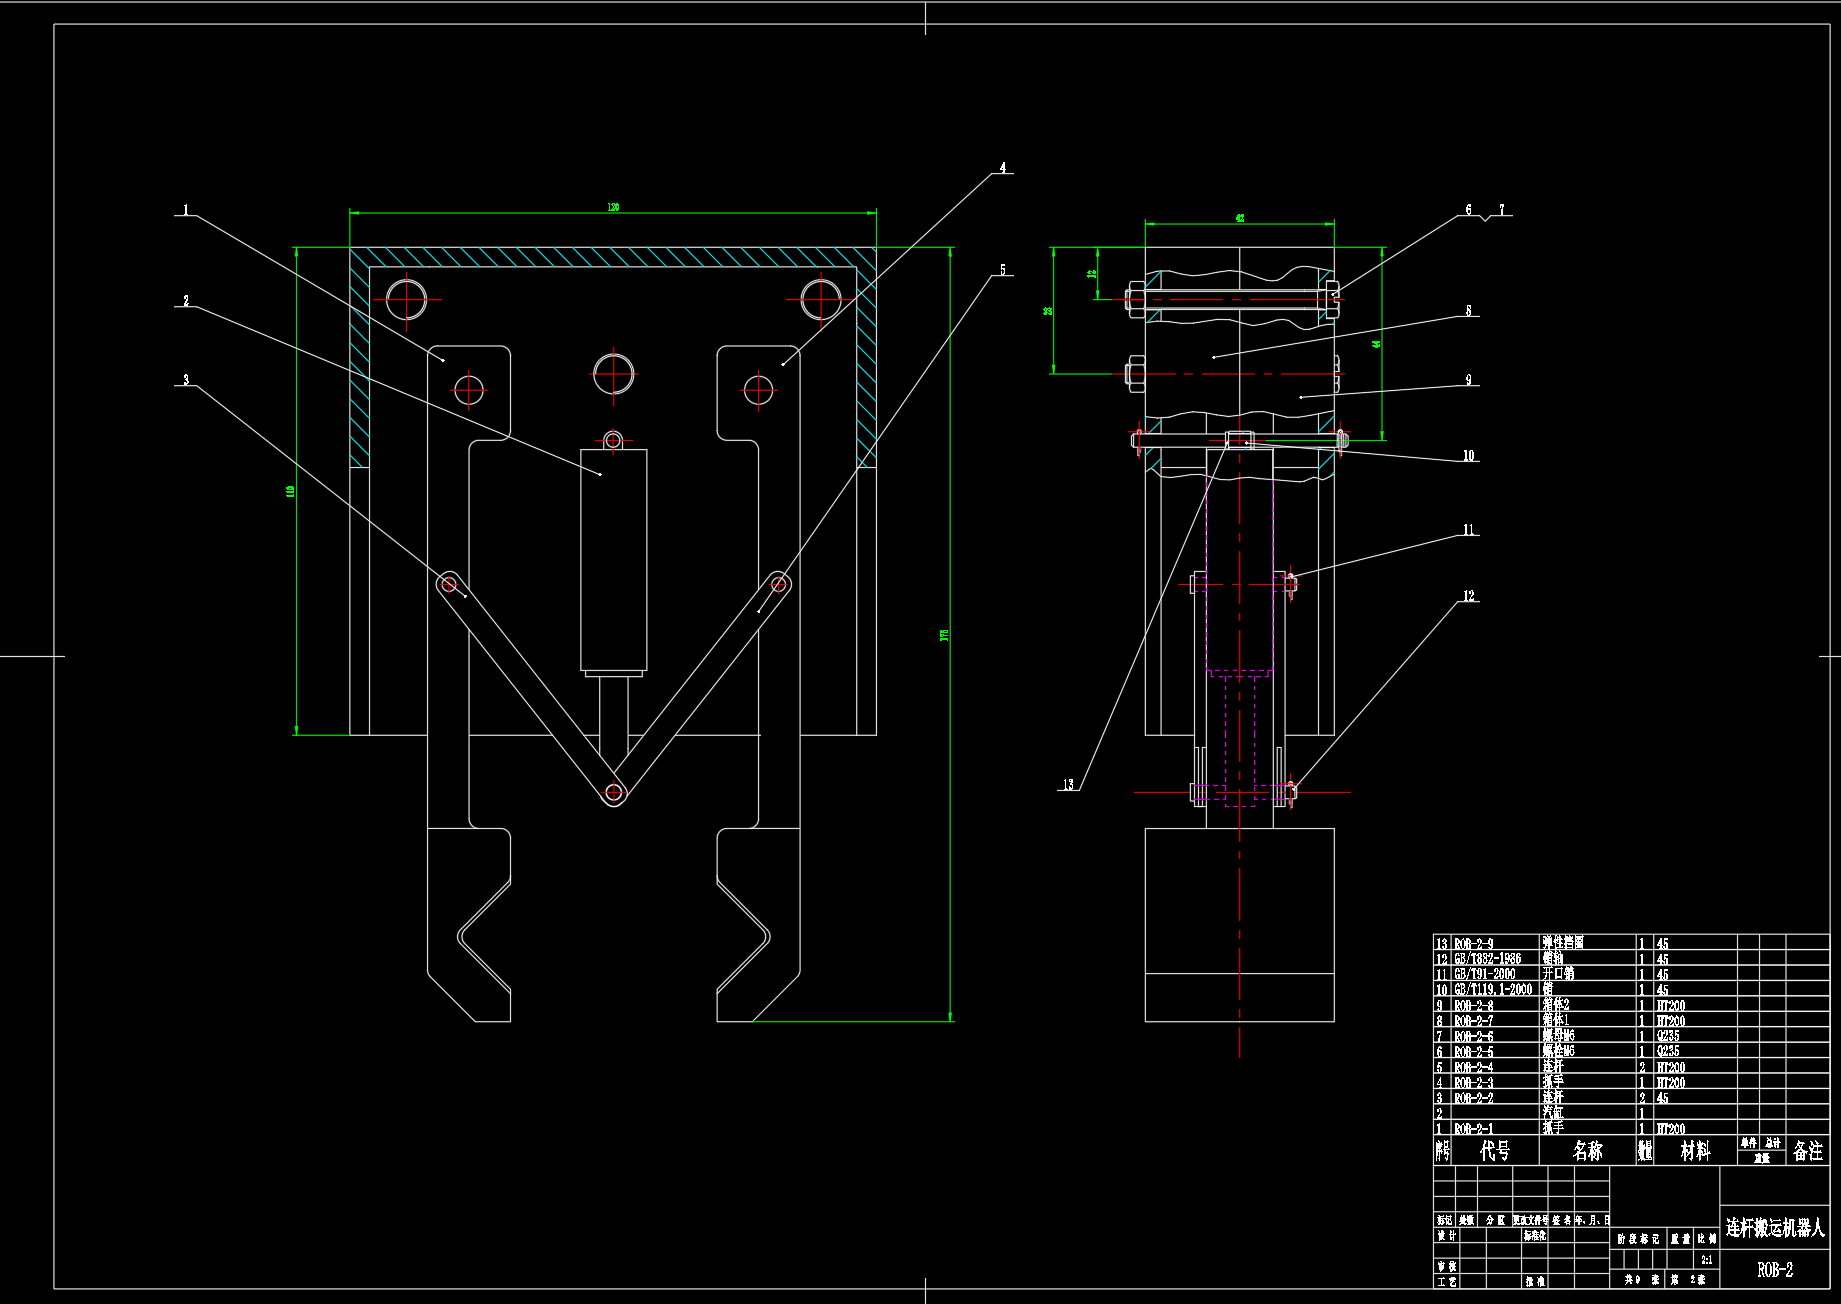
4个自由度 连杆加工搬运机器人设计【说明书+CAD图纸+SW三维+中英文翻译文献+任务书】
获取源文件
来源: 阅读:91
网站管理员
发布于 2026-02-11 08:40
查看主页
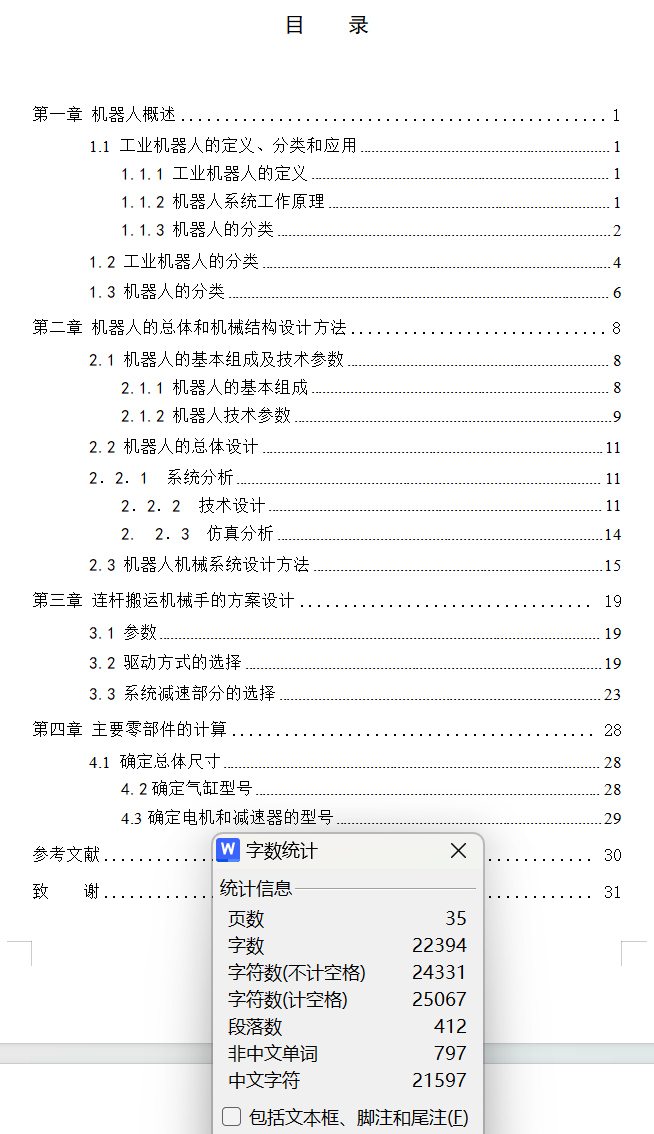
针对四自由度连杆加工搬运场景,其设计需兼顾结构紧凑与作业灵活。采用关节式构型,在确保必要工作空间的同时,有效控制整体尺寸。关键环节在于各连杆与运动副的协调设计,这直接决定了末端执行器的定位精度与运行平稳性。相关的学习资料涵盖了从构型选型、部件设计到整体装配的全过程,为类似应用提供了详实的实用参考。通过优化传动与结构布局,能在满足负载要求下显著缩短开发周期,并减少零部件数量。
免责声明:本文为用户发表,不代表网站立场,仅供参考,不构成引导等用途。
机械设计资料
相关推荐
刮板机二级减速箱毕业设计及装配图
03/28
60
自动化玻璃磨边机_Solidworks
02/09
81
102机体齿飞面孔双卧多轴组合机床及CAD设计(论文+DWG图纸)
01/28
83
穿梭车图纸(CAD)
03/07
71
柴油机机体机械加工工艺及其组合机床钻孔夹具设计
04/10
74
首页
分类
购物车
消息
我的
想要更低价购买?
长按二维码,联系客服享优惠折扣
微信号:
yj99cn