收录软文
返回首页
会员中心
功能菜单
联系我们
https://web.sjbb168.com/
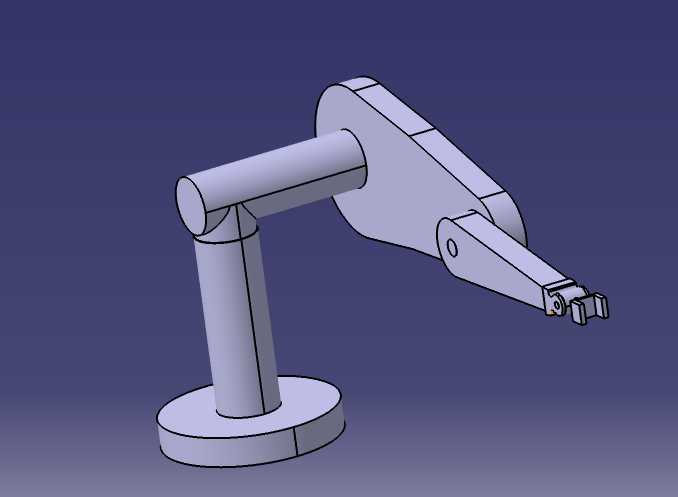
PUMA560机器人运动学分析
获取源文件
来源: 阅读:122
网站管理员
发布于 2026-02-08 10:36
查看主页
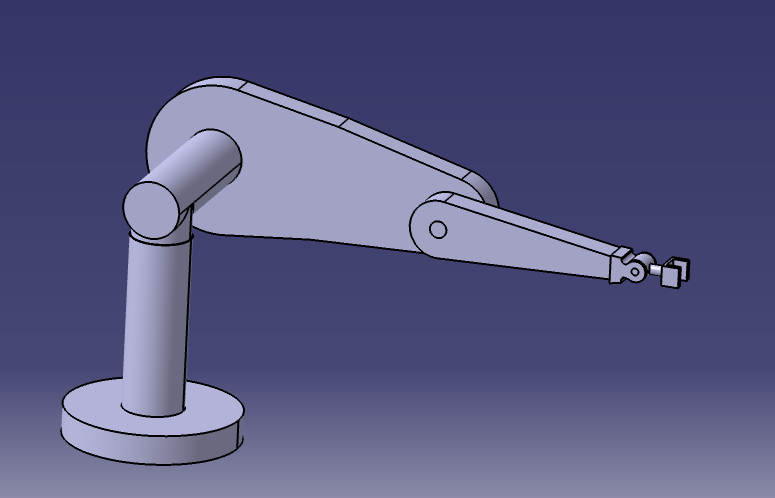
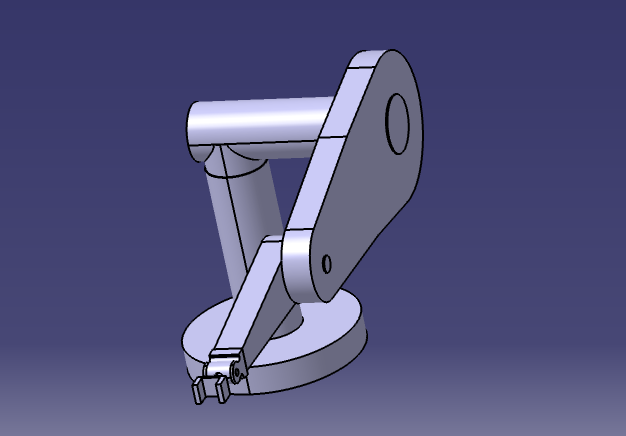
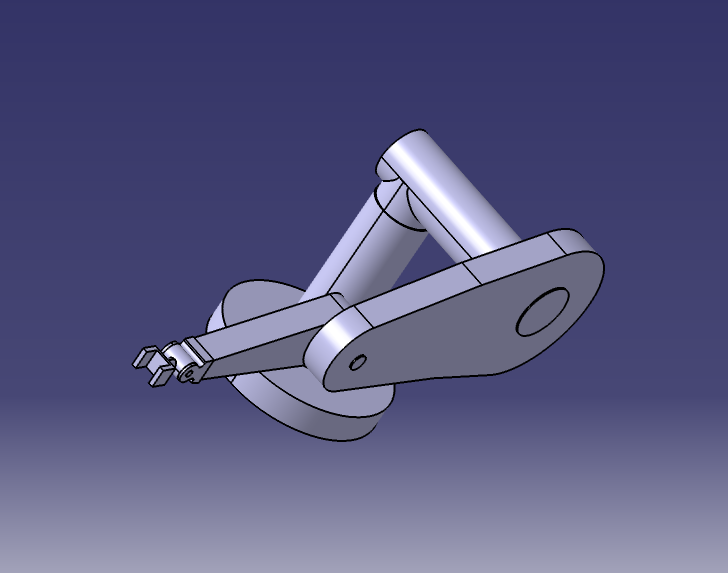
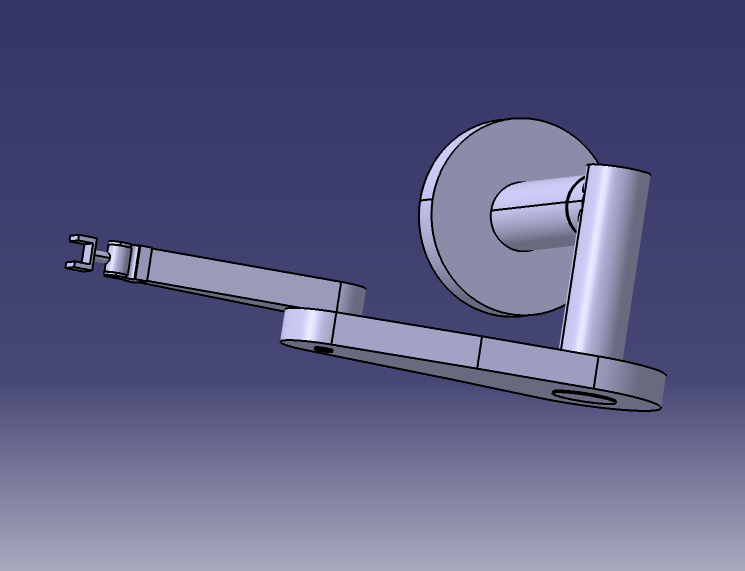
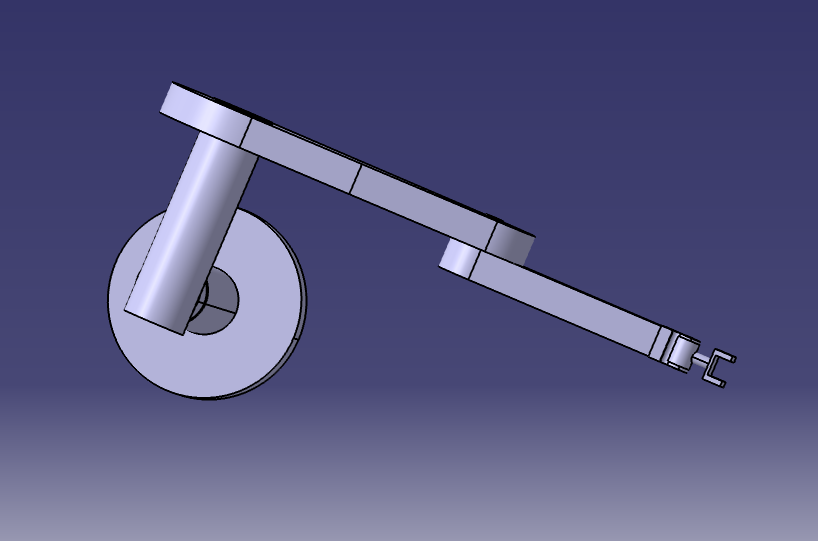
PUMA560机器人运动学分析,主要研究关节运动与末端执行器位姿的映射关系。正运动学通过关节变量计算末端位置姿态,逆运动学则根据目标位姿反求关节参数,为轨迹规划和动作控制提供理论支撑,确保机器人运动精准。相关学习资料可辅助理解这一过程,助力掌握机器人运动学基础。
免责声明:本文为用户发表,不代表网站立场,仅供参考,不构成引导等用途。
收录软文
相关推荐
6轴机器人 六轴机械手臂
08/21
36
拨叉831005零件的机械加工
01/30
84
KCSJ-14曲柄加工工艺及铣A面夹具设计【说明书+CAD图纸+SW三维图+工序卡+过程卡】
02/06
110
50T卧式储罐
03/02
69
【7层】4000平房地产公司住宅楼设计(建筑图、结构图、计算书、开题报告、任务书等资料)
02/07
95
首页
分类
购物车
消息
我的
想要更低价购买?
长按二维码,联系客服享优惠折扣
微信号:
yj99cn