机械设计资料
返回首页
会员中心
功能菜单
联系我们
https://web.sjbb168.com/
多履带曲面自适应爬壁机器人机械设计(设计说明书+三维图) 2021作品
获取源文件
来源: 阅读:98
网站管理员
发布于 2026-02-03 20:30
查看主页
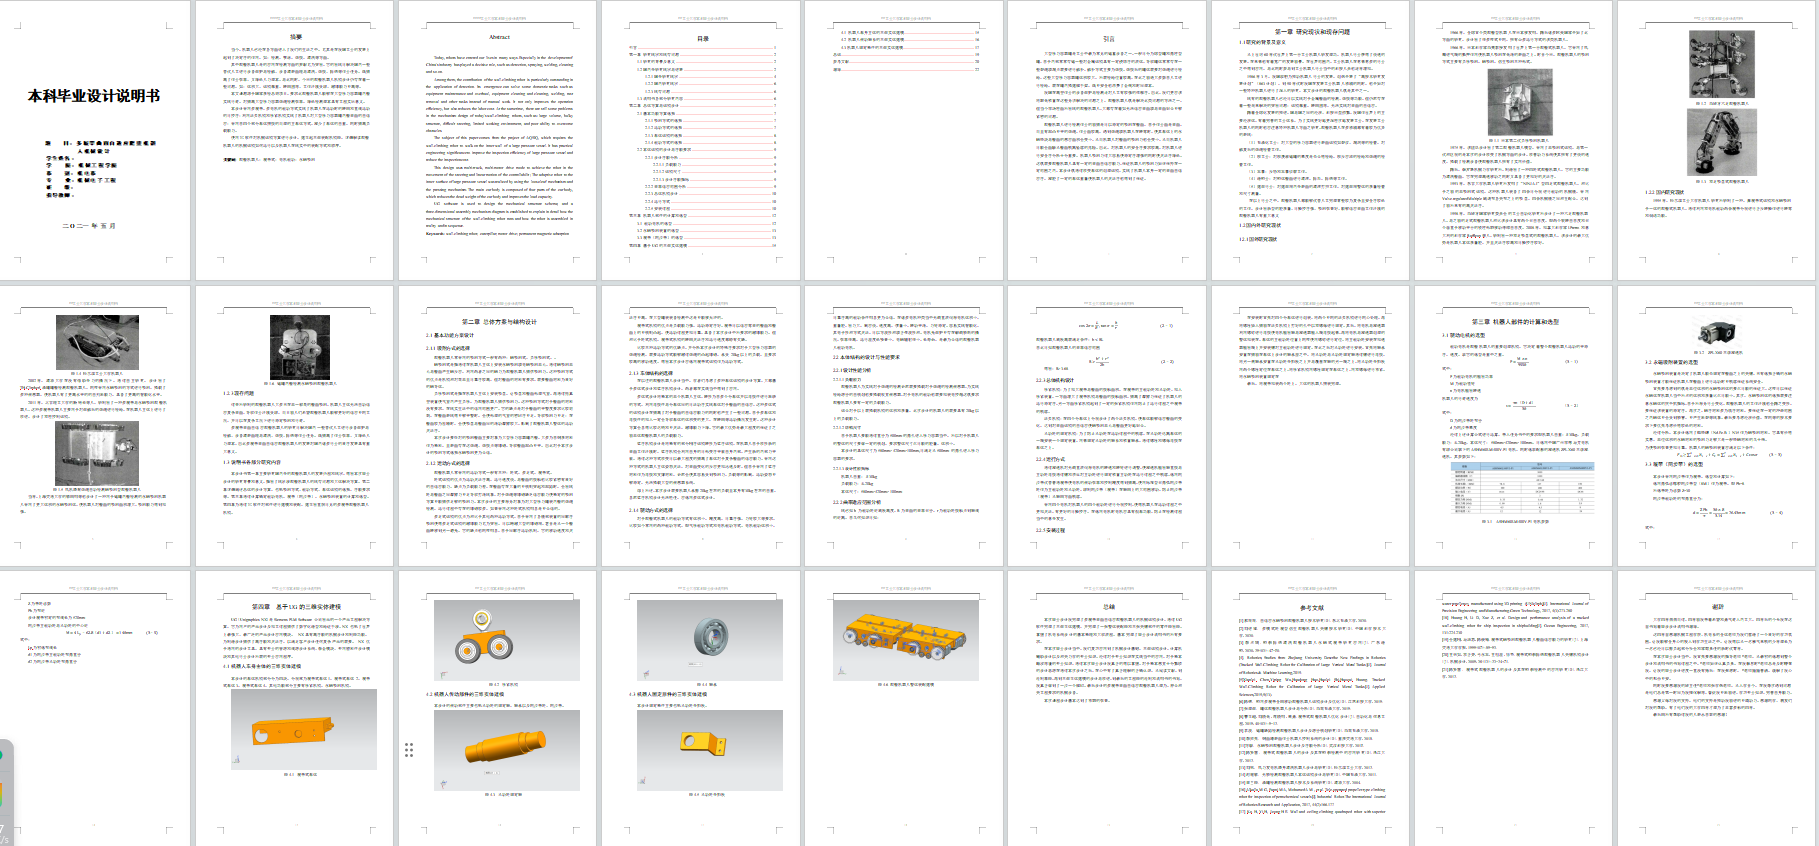
多履带曲面自适应爬壁机器人的机械设计,其核心在于通过独特的履带组构型与柔性连接机构,实现对复杂曲面的稳定吸附与灵活移动。该设计采用多节独立驱动的履带单元,配合自适应张紧与姿态调整结构,使机器人能紧密贴合不同曲率的壁面,有效分散负载并保持连续附着。三维模型清晰展现了各模块的布局与运动关系,整体结构紧凑,兼顾了越障能力与运行稳定性。这份学习资料为同类移动平台的设计提供了实用的机械解决方案参考。
免责声明:本文为用户发表,不代表网站立场,仅供参考,不构成引导等用途。
机械设计资料
相关推荐
3YK2160型圆振动筛套图 (全套共81份CAD图纸)
02/10
91
6种200万超大风量布袋除尘器方案总图
03/19
72
雷蒙磨粉机【CAD示意图+使用说明书】 备注:此份资料不属于毕业设计
01/23
92
机械加工工艺过程卡片
03/29
66
39平方换热器
03/21
65
首页
分类
购物车
消息
我的
想要更低价购买?
长按二维码,联系客服享优惠折扣
微信号:
yj99cn